一言でいうと
PID制御とは、設定値と計測値の差をもとに、制御対象への出力を自動調整するフィードバック制御の方法です。空調設備では、給気温度やダクト内静圧などを目標値に近づけ、安定した状態を保つために利用されます。
PID制御とは?
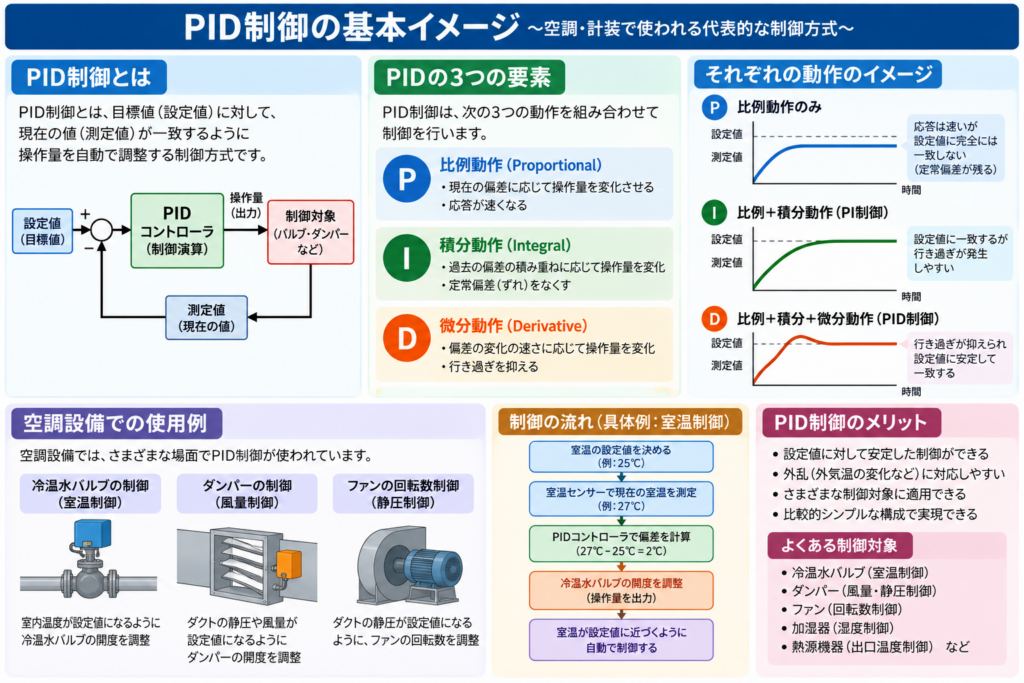
PID制御は、設定値とセンサーで計測した値の差(偏差)をもとに、制御対象への出力を調整する方法です。名称は、次の3つの制御要素の頭文字に由来します。
- P:比例(Proportional)
- I:積分(Integral)
- D:微分(Derivative)
P制御は現在の偏差、I制御は偏差の時間的な累積、D制御は偏差の変化傾向を制御出力の計算に反映します。これらを組み合わせ、設定値に近づけるよう制御します。
空調設備では、DDCなどのコントローラでPID演算を行い、バルブやインバータなどを制御する構成があります。採用される制御方式は、設備の用途や仕様によって異なります。
PID制御は何をするもの?
PID制御の目的は、計測値を設定値に近づけ、できるだけ安定した状態を維持することです。計測値を繰り返し確認し、その結果に応じて制御出力を調整します。
例えば、空調機の給気温度を20℃に設定している場合、計測値が25℃であれば、設定値との差をもとに冷却側の制御出力を調整します。温度が変化した後も再び計測し、必要に応じて出力を調整します。
外気温や室内負荷が変化する環境でも設定値に近い状態を保つことを目指しますが、実際の結果はセンサーの精度、機器の能力、制御対象の応答、PIDパラメータなどに左右されます。
PID制御の仕組み
PID制御では、設定値と計測値を比較して偏差を求め、P・I・Dの各要素を用いて制御出力を計算します。基本的な流れは次のとおりです。
- 設定値を決める。
- センサーで現在の状態を計測する。
- 設定値と計測値の差(偏差)を求める。
- P・I・Dの各要素を用いて制御出力を計算する。
- 出力に応じてバルブやダンパーなどを動かす。
- 変化した状態を再び計測し、制御を繰り返す。
このように、制御した結果を再び計測して出力に反映する仕組みをフィードバック制御といいます。実際の出力の方向や大きさは、制御対象や機器の仕様、制御動作の設定によって異なります。
P制御とは?
P制御(比例制御)は、設定値と計測値の差である偏差に比例して、制御出力を変化させる方法です。偏差が大きいほど、出力の変化も大きくなります。
例えば、給気温度の設定値が20℃で、計測値が25℃の場合、偏差の大きさは5℃です。計測値が22℃なら偏差は2℃となります。P制御では、この偏差の大きさに応じて制御出力を調整します。
P制御だけでは、制御対象や運転条件によって設定値との間に偏差が残ることがあります。そのため、偏差の累積を考慮するI制御などと組み合わせて使用されます。
I制御とは?
I制御(積分制御)は、偏差を時間にわたって積み重ね、その累積量に応じて制御出力を調整する方法です。
例えば、給気温度の設定値が20℃で、計測値が21℃の状態が続いている場合、偏差が時間とともに累積します。I制御はその累積量を出力に反映し、残っている偏差を小さくする方向に働きます。
一方、I制御の作用が強すぎると、制御出力が過剰になり、温度が設定値を行き過ぎたり、変動が大きくなったりする場合があります。制御対象に応じた適切な設定が必要です。
D制御とは?
D制御(微分制御)は、偏差が時間とともにどのように変化しているかを考慮し、制御出力を調整する方法です。偏差の変化が急な場合、その変化傾向を制御に反映します。
例えば、温度が設定値に向かって急速に変化している場合、D制御はその変化傾向を考慮し、設定値を大きく超えるような変動を抑える方向に働くことがあります。
D制御は、センサーのノイズなど細かな変動の影響を受けやすい特徴があります。また、単独で使用するよりも、一般的にはP制御やI制御と組み合わせて利用されます。
P・I・Dの違い
P・I・Dは、制御出力の計算に反映する情報が異なります。
| 制御要素 | 主に考慮する情報 | 役割 |
|---|---|---|
| P制御 | 現在の偏差 | 偏差の大きさに応じて出力を変える |
| I制御 | 偏差の累積 | 偏差が残り続ける状態の改善を目指す |
| D制御 | 偏差の変化傾向 | 変化の速さを出力に反映する |
簡単に表すと、Pは「今どれくらいずれているか」、Iは「ずれがどれくらい積み重なっているか」、Dは「ずれがどのように変化しているか」を考慮します。それぞれの作用を組み合わせることで、応答性と安定性のバランスを調整します。
空調設備ではどう使われる?
空調設備では、温度や圧力、流量などを目標値に近づけるためにPID制御を利用することがあります。代表的な例は次のとおりです。
- 給気温度:冷水バルブなどを調整し、空調機から送る空気の温度を制御する。
- ダクト内静圧:インバータで送風機の回転数を調整し、ダクト内の圧力を制御する。
- 差圧:ポンプの回転数やバルブなどを調整し、配管や室内の圧力差を制御する。
- 湿度:加湿器などを調整し、湿度を目標値に近づける。
- 流量:ポンプやバルブなどを制御し、必要な流量を維持する。
どの機器を制御するか、またPID制御を採用するかどうかは、設備の構成や制御仕様によって異なります。
給気温度を一定に保つ制御の具体例
空調機(AHU)の給気温度を20℃に保つ場合を例に説明します。冷水コイルで空気を冷却する構成で、給気温度が25℃まで上昇したとします。
- 温度センサーが現在の給気温度を計測する。
- DDCなどのコントローラが、計測値と設定値20℃との差を求める。
- PID演算によって、必要な制御出力を計算する。
- コントローラが電動弁へ制御信号を出し、冷水バルブの開度を調整する。
- 冷水の流量が変わり、コイルの冷却能力と給気温度が変化する。
- 再び給気温度を計測し、設定値との差に応じて制御を続ける。
この例では、P制御が現在の偏差、I制御が偏差の累積、D制御が偏差の変化傾向を出力計算に反映します。ただし、実際の動作は制御対象、弁の仕様、制御設定、運転条件によって異なります。
PID制御とDDCの関係
PID制御とDDCは同じものではありません。
- DDC:センサーなどの情報を受け取り、設備の制御を行うコントローラ。
- PID制御:DDCなどのコントローラで実行される制御演算の方法。
例えば、温度センサーで給気温度を計測し、DDCがPID演算を行い、その結果に応じて冷水バルブへ制御信号を出す構成があります。PID制御は、DDCが設備を制御するために利用する方法の一つです。
詳しくは、DDCとは?空調設備における役割と仕組みをわかりやすく解説をご覧ください。
PID制御とフィードバック制御の関係
PID制御は、フィードバック制御の一つとして利用されます。フィードバック制御では、制御対象の状態を計測し、その結果をもとに出力を調整する流れを繰り返します。
例えば、温度センサーで給気温度を計測し、PID制御で冷水バルブを調整します。バルブの動作によって給気温度が変化したら、再び計測し、必要に応じて出力を調整します。
このように、制御結果を再び入力側に戻して次の制御に利用することが、フィードバック制御の基本です。
PID制御とON/OFF制御の違い
ON/OFF制御は、設定値などを基準に機器を運転・停止する制御方式です。例えば、温度が設定値を上回ると冷房を運転し、設定値を下回ると停止する、といった動作があります。実際には、頻繁な運転・停止を防ぐために差(ヒステリシス)を設ける場合もあります。
一方、PID制御では、偏差に応じてバルブ開度やインバータ周波数などの制御出力を調整できます。そのため、連続的な調整が必要な温度制御や圧力制御などに利用されます。
ただし、実際の設備では制御対象や機器の仕様に応じて、ON/OFF制御、比例制御、PID制御などを使い分けます。
PID制御の調整とは?
PID制御では、P・I・Dそれぞれの作用を決めるパラメータを設定します。この設定によって、制御の応答性や安定性が変わります。
設定が制御対象に合っていない場合、次のような現象が起きることがあります。
- 温度が設定値の周辺で上下を繰り返す。
- 設定値を大きく超える。
- 設定値に近づくまで時間がかかる。
- バルブなどの制御出力が頻繁に変化する。
ただし、これらの現象はPIDパラメータだけでなく、センサーやバルブの不具合、機器の能力不足、負荷変動などによっても発生します。
PID制御が安定しないときの確認ポイント
温度などが安定しない場合は、PIDパラメータを変更する前に、計測値、制御出力、機器の動作を順番に確認し、原因を切り分けることが重要です。
| 現象 | 確認するポイント |
|---|---|
| 温度が設定値を超える | 制御の応答、PIDパラメータ、冷却能力、運転条件 |
| 温度が上下に振動する | PIDパラメータ、計測値の変動、制御対象の応答 |
| 設定値に近づくまで時間がかかる | 制御出力、バルブの動作、設備の能力や負荷 |
| バルブの開度が頻繁に変化する | センサーの計測値、制御パラメータ、バルブやアクチュエータの状態 |
例えば、温度が設定値の周辺で上下を繰り返す場合、PIDパラメータが適切でない可能性があります。一方で、センサーのノイズやバルブの動作不良、負荷の変動などでも似た現象が発生します。
原因を確認せずにパラメータだけを変更すると、別の問題につながる場合があります。実際の調整は、設備仕様やメーカーの手順に従って行ってください。
まとめ
PID制御は、設定値と計測値の差をもとに制御出力を調整し、目標値に近い状態を維持するための方法です。
- P制御:現在の偏差を考慮する。
- I制御:偏差の累積を考慮する。
- D制御:偏差の変化傾向を考慮する。
空調設備では、DDCなどのコントローラでPID演算を行い、冷水バルブやインバータなどを制御する構成があります。PID制御の仕組みを理解すると、センサー、電動弁、DDC、フィードバック制御などの関係も理解しやすくなります。
設備全体をまとめて監視・操作する仕組みについては、中央監視とは?空調設備をまとめて監視・操作するシステムをわかりやすく解説をご覧ください。